Gyroskopet i 3D
Et legetøjsgyroskop hviler med den ene akselende på et tårn. Slip det fra hvile, og du ser nutationens små buer. Start det i stationær præcession, og aksen glider jævnt rundt. Træk i billedet for at dreje, rul eller knib for at zoome.
Styring
| Hældning $\theta$ | – |
| Præcession $\dot\phi$, målt | – |
| $Mgl/(I_3\omega_3)$, teori | – |
| Nutationsperiode $2\pi I_1/(I_3\omega_3)$ | – |
| Tid | – |
Rotor: 100 g, radius 3 cm, 4 cm fra støttepunktet. Ligningerne løses eksakt med Runge–Kutta, ikke med tilnærmelsen for hurtig top.
Tippetoppen i 3D
Kuglen har radius 2 cm, og massemidtpunktet ligger $\alpha R$ under centrum. Toppen startes med en lille hældning og glider med Coulomb-friktion mod bordet. Den gule kurve under toppen er kontaktpunktets spor. Prøv at sætte $I_1/I_3$ uden for vinduet $1-\alpha < I_1/I_3 < 1+\alpha$.
Styring
| Hældning $\theta$ | – |
| Rotation om lodret $\omega_z$ | – |
| Glidehastighed $|\mathbf v_P|$ | – |
| Energi $E/E_0$ | – |
| Jellett $J/J_0$ | – |
| Forudsagt $\omega_1$ | – |
Hældning, energi og Jelletts konstant
Energien falder, mens $J$ ligger helt fladt. Venstre akse: $\theta$. Højre akse: $E/E_0$ og $J/J_0$.
Energilandskabet ved fast $J$
$E_{\rm rot,min}(\theta)=J^2/(2R^2 f(\theta))$ for de valgte $\alpha$ og $I_1/I_3$. Prikken er toppen lige nu.
Billedet fra Lund
Den 31. maj 1951 bøjede Niels Bohr og Wolfgang Pauli sig over en tippetop på gulvet i Lund. Toppen er dansk.
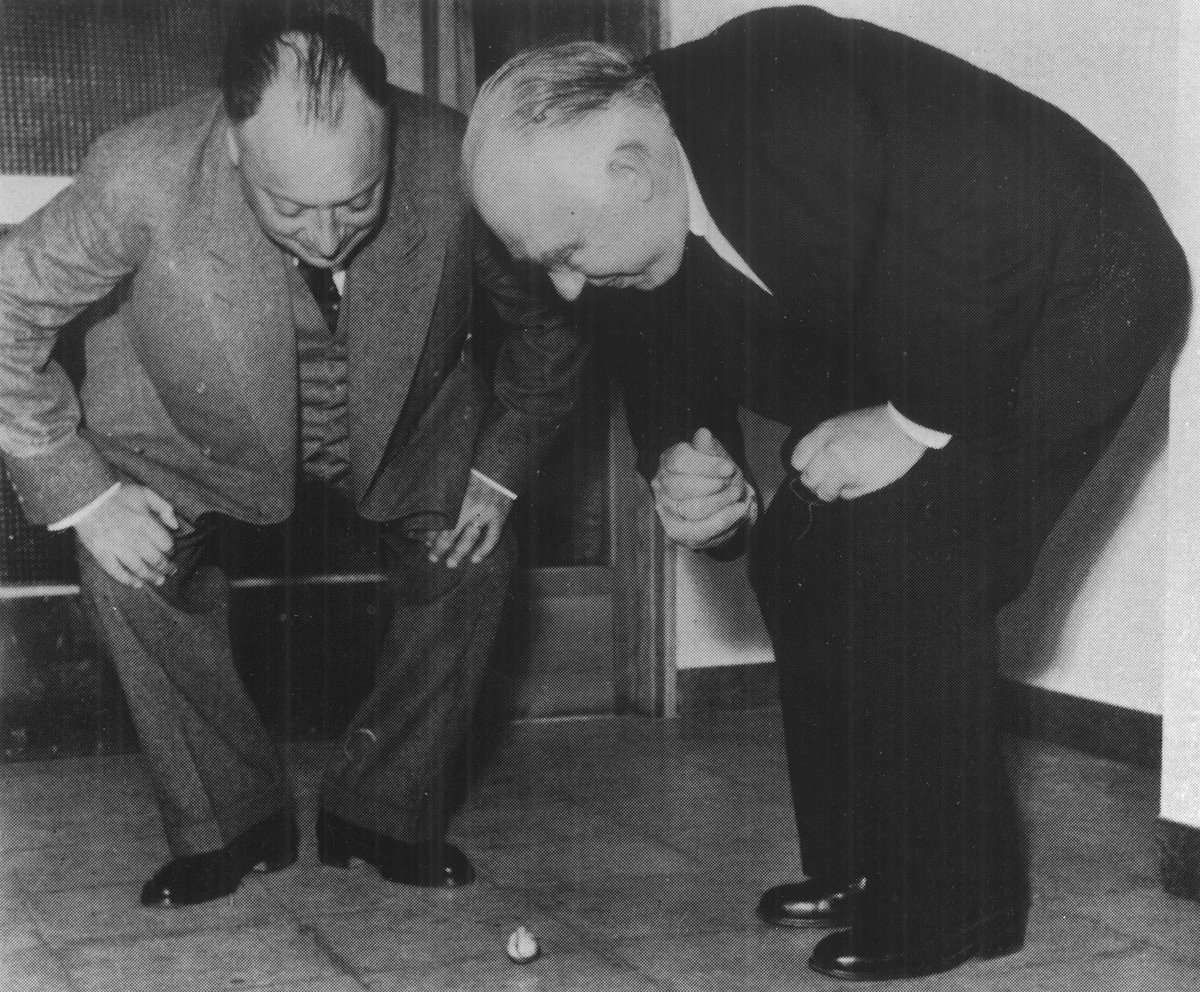
Fotografiet er et af de mest gengivne i fysikkens historie. To af det 20. århundredes største fysikere står foroverbøjet med hænderne på knæene og betragter et stykke legetøj med samme koncentration, som de ellers viede kvantemekanikken.
Legetøjet blev patenteret allerede i 1891 af Helene Sperl i München, men patentet udløb året efter. Ingeniøren Werner Østberg genopfandt det i 1950 efter en rejse i Sydamerika, hvor han havde set folk snurre en lille rund frugt ved stilken. Frugten vendte sig om og snurrede videre på stilken. Østberg kaldte sin top »tippetop«, masseproducerede den og tog patent i flere lande. I løbet af få år blev den solgt over hele verden, i Canada til 25 cent på apoteket og i USA i morgenmadspakker.
Bohr var begejstret. Ifølge Politiken den 1. juni 1951 viste han toppen for den svenske konge ved indvielsen i Lund. Gåden blev diskuteret i dagspressen, og i 1952 kom de første teoretiske artikler, blandt andet af C. M. Braams og N. M. Hugenholtz i Physica. J. L. Synge mente først, at friktionen var uden betydning, men blev overbevist af de andre. For friktionen er hele nøglen, som simulationen ovenfor og teorien nedenfor viser.
Teorien bag
Begge toppe styres af de samme to ligninger for et stift legeme: $M\dot{\mathbf v}_C=\sum\mathbf F$ og $\dot{\mathbf L}=\boldsymbol\tau$.
Gyroskopet
Vektorbilledet
Roterer rotoren hurtigt, er $\mathbf L\approx I_3\omega_3\,\hat{\mathbf e}_3$. Tyngdekraftens moment om støttepunktet er $\boldsymbol\tau = l\,\hat{\mathbf e}_3\times(-Mg\,\hat{\mathbf z})$. Det er vandret og vinkelret på $\mathbf L$, så kun retningen ændres:
$$\dot{\hat{\mathbf e}}_3=\boldsymbol\Omega\times\hat{\mathbf e}_3,\qquad \Omega=\frac{Mgl}{I_3\,\omega_3}.$$Jo hurtigere rotoren snurrer, jo langsommere præcesserer aksen. Det er den orange og den blå vektor i simulationen: $\boldsymbol\tau$ peger hele tiden dér, hvor $\mathbf L$ er på vej hen.
Lagrange-funktionen og de bevarede størrelser
Med Euler-vinklerne $\theta$ (hældning), $\phi$ (præcession) og $\psi$ (egenrotation) er
$$\mathcal L=\tfrac12 I_1\left(\dot\theta^2+\dot\phi^2\sin^2\theta\right)+\tfrac12 I_3\left(\dot\psi+\dot\phi\cos\theta\right)^2-Mgl\cos\theta .$$$\phi$ og $\psi$ er cykliske, så to impulsmomenter er bevaret sammen med energien:
$$L_3=I_3\left(\dot\psi+\dot\phi\cos\theta\right)=I_3\omega_3,\qquad L_z=I_1\dot\phi\sin^2\theta+L_3\cos\theta .$$Stationær præcession
Lagrange-ligningen for $\theta$ er $I_1\ddot\theta=I_1\dot\phi^2\sin\theta\cos\theta-L_3\dot\phi\sin\theta+Mgl\sin\theta$. Med $\ddot\theta=\dot\theta=0$ fås en andengradsligning i $\dot\phi$:
$$I_1\cos\theta\,\dot\phi^2-L_3\dot\phi+Mgl=0\quad\Longrightarrow\quad \dot\phi=\frac{2Mgl}{L_3\pm\sqrt{L_3^2-4I_1Mgl\cos\theta}}.$$For en hurtig top giver plus-tegnet den langsomme gren $\dot\phi\approx Mgl/(I_3\omega_3)$, og minus-tegnet den hurtige $\dot\phi\approx I_3\omega_3/(I_1\cos\theta)$. Knappen Stationær præcession starter gyroskopet præcis på den langsomme gren.
Nutation: hvorfor aksen slår buer, når den slippes fra hvile
Eliminér $\dot\phi$ og $\dot\psi$ med de bevarede størrelser. Så bliver $\theta$-bevægelsen endimensional i et effektivt potential:
$$E'=\tfrac12 I_1\dot\theta^2+\frac{\left(L_z-L_3\cos\theta\right)^2}{2I_1\sin^2\theta}+Mgl\cos\theta .$$$\theta$ svinger mellem to vendepunkter. Slippes aksen fra hvile, er $\dot\phi=0$ i det øverste vendepunkt, og sporet får spidse hjørner (cykloide-agtige buer). Nutationsfrekvensen er for en hurtig top omtrent $I_3\omega_3/I_1$, og amplituden aftager som $1/\omega_3^2$. Skru op for omdrejningstallet i simulationen og se buerne skrumpe.
Friktion i lejet: hvorfor gyroskopet til sidst synker
Et moment langs aksen, $\dot L_3=-kL_3$, formindsker $L_3$. Da præcessionen går som $1/L_3$, bliver den hurtigere og hurtigere, og aksen synker. I simulationen stopper gyroskopet, når rotoren rammer tårnet.
Tippetoppen
Geometri
Kuglen har radius $R$ og centrum $O$. Massemidtpunktet $C$ ligger $\alpha R$ fra $O$ langs symmetriaksen, og $\hat{\mathbf e}_3$ peger fra $C$ mod skaftet. $\theta=0$ er toppen på kuglen, $\theta=\pi$ på skaftet. Kontaktpunktet $P$ ligger altid lodret under $O$, så
$$\mathbf a=\overrightarrow{CP}=R\left(\alpha\hat{\mathbf e}_3-\hat{\mathbf z}\right),\qquad z_C=R\left(1-\alpha\cos\theta\right).$$Ved fuld vending løftes massemidtpunktet $2\alpha R$.
Bevægelsesligninger og energitab
Bordets kraft $\mathbf F=N\hat{\mathbf z}+\mathbf F_f$ angriber i $P$:
$$M\dot{\mathbf v}_C=\mathbf F-Mg\hat{\mathbf z},\qquad \dot{\mathbf L}=\mathbf a\times\mathbf F,\qquad \mathbf F_f=-\mu N\frac{\mathbf v_P}{|\mathbf v_P|}.$$Glidningshastigheden $\mathbf v_P=\mathbf v_C+\boldsymbol\omega\times\mathbf a$ er vandret, så normalkraften udfører intet arbejde, og $\dot E=\mathbf F_f\cdot\mathbf v_P\le 0$. Simulationen løser netop disse ligninger, med normalkraften bestemt af kravet om, at kuglen bliver på bordet.
Jelletts konstant
Sæt $J=\mathbf L\cdot\mathbf a$. Så er $\dot J=(\mathbf a\times\mathbf F)\cdot\mathbf a+\mathbf L\cdot\dot{\mathbf a}$. Første led er nul. Med $\dot{\mathbf a}=\alpha R\,\boldsymbol\omega\times\hat{\mathbf e}_3$ og $\mathbf L=I_1\boldsymbol\omega+(I_3-I_1)\omega_3\hat{\mathbf e}_3$ indeholder begge tredobbelte produkter to ens vektorer:
$$\dot J=\alpha R\left[I_1\,\boldsymbol\omega\cdot(\boldsymbol\omega\times\hat{\mathbf e}_3)+(I_3-I_1)\,\omega_3\,\hat{\mathbf e}_3\cdot(\boldsymbol\omega\times\hat{\mathbf e}_3)\right]=0 .$$Altså er $J=R(\alpha L_3-L_z)$ bevaret eksakt, uanset friktionsloven. Det er den grønne, flade linje i grafen ovenfor.
Slutspin og energitærskel
Start med $\omega_0$ ved $\theta=0$ og slut med $\omega_1$ ved $\theta=\pi$. Bevarelsen af $J$ giver
$$I_3\omega_0(\alpha-1)=-I_3\omega_1(1+\alpha)\quad\Longrightarrow\quad \omega_1=\frac{1-\alpha}{1+\alpha}\,\omega_0 .$$Set fra bordet snurrer toppen samme vej, men i forhold til legemet er rotationen vendt. Da friktionen kun kan fjerne energi, kræver vendingen $E_1\le E_0$, og med $1-\left(\frac{1-\alpha}{1+\alpha}\right)^2=\frac{4\alpha}{(1+\alpha)^2}$ reduceres det til
$$\omega_0^2\ge\frac{MgR\,(1+\alpha)^2}{I_3}.$$Stabilitet: energilandskabet
Ved hurtig rotation dominerer rotationsenergien. Minimér $\tfrac12\mathbf L\cdot I^{-1}\mathbf L$ under bibetingelsen $\mathbf L\cdot\mathbf a=J$. Lagrange-multiplikatoren giver $\boldsymbol\omega=\lambda\mathbf a$: toppen roterer om linjen $CP$, og kontaktpunktet glider ikke. Energien er da
$$E_{\rm rot,min}(\theta)=\frac{J^2}{2R^2f(\theta)},\qquad f(\theta)=I_1\sin^2\theta+I_3(\alpha-\cos\theta)^2,$$ $$f'(\theta)=2\sin\theta\left[(I_1-I_3)\cos\theta+\alpha I_3\right].$$Den oprejste tilstand er et energiminimum, netop når $I_1/I_3 \lt 1-\alpha$. Den vendte tilstand er et minimum, netop når $I_1/I_3 \lt 1+\alpha$. Toppen vender derfor, når
$$1-\alpha \lt \frac{I_1}{I_3} \lt 1+\alpha .$$For $I_1/I_3 \gt 1+\alpha$ ender den i en skrå, præcesserende tilstand med $\cos\theta^*=\alpha I_3/(I_3-I_1)$. Friktionen trækker energi ud ved fast $J$, og toppen ruller ned ad landskabet, præcis som prikken i grafen viser.
Det kogte og det rå æg
Man behøver ikke en tippetop. Et hårdkogt æg, der snurres hurtigt på et glat bord, rejser sig op og snurrer videre på den ene ende. Et råt æg er svært overhovedet at få til at snurre, og det rejser sig aldrig. Stopper man et snurrende råt æg med en finger og slipper det straks, begynder det at dreje igen af sig selv.
Vinkelhastighed
Grå: det kogte æg. Orange: det rå ægs skal. Blå, stiplet: væsken i det rå æg. Den gule stiplede linje er grænsen for at rejse sig.
Æggene
| Kogt æg $\omega$ | – |
| Råt æg, skal | – |
| Råt æg, væske | – |
| Kogt æg står på | – |
$\theta$ er vinklen mellem æggets akse, regnet fra den brede mod den spidse ende, og lodret. Ved $\theta_0>90°$ peger den spidse ende lidt nedad fra start, og det kogte æg rejser sig på den spidse ende. Ved $\theta_0<90°$ rejser det sig på den brede. Skal og indhold er koblet af viskøs friktion med en koblingstid på 0,3 s. Rejsningen er tegnet ud fra energiargumentet nedenfor, ikke den fulde dynamik.
Det kogte æg: samme fysik som tippetoppen
Det kogte æg er et stift legeme, der glider på bordet, præcis som tippetoppen. Kontaktpunktet glider, friktionen fjerner energi, og størrelsen $J=\mathbf L\cdot\mathbf a$ er tilnærmelsesvis bevaret. For en kugle er den bevaret eksakt, for et æg kun tilnærmelsesvis. Keith Moffatt og Yutaka Shimomura gav i 2002 den fulde forklaring på, hvordan ægget rejser sig i en langsom »gyroskopisk balance«.
Tænk på ægget som en aflang omdrejningsellipsoide med halvakserne $a>b$ og inertimomenterne $I_1=\tfrac15M(a^2+b^2)$ om en tværakse og $I_3=\tfrac25Mb^2$ om længdeaksen. Liggende er $|\mathbf a|=b$, stående er $|\mathbf a|=a$. Ved fast $J$ er $L=J/|\mathbf a|$, så
$$E_{\text{ligger}}=\frac{J^2}{2I_1b^2},\qquad E_{\text{står}}=\frac{J^2}{2I_3a^2},\qquad \frac{E_{\text{står}}}{E_{\text{ligger}}}=\frac{a^2+b^2}{2a^2}<1 .$$Det stående æg har lavere rotationsenergi, og friktionen fører det derhen. Til gengæld løftes tyngdepunktet $a-b$. Med $a=3$ cm og $b=2{,}2$ cm er energiforholdet 0,77, og kravet $(1-0{,}77)\tfrac12I_1\omega^2\ge Mg(a-b)$ giver $\omega\gtrsim50$ rad/s, omkring 8 omdrejninger i sekundet.
Hvilken ende står det på?
Et rigtigt æg har en bred og en spids ende, og massemidtpunktet ligger nærmest den brede. Ægget kan rejse sig på begge ender. Kenzo Sasaki viste i 2004, at det afhænger af æggets form og af, hvordan det hælder fra start: der findes en kritisk vinkel, og ligger startvinklen på den ene side af den, rejser ægget sig på den spidse ende, ellers på den brede. Ifølge Sasaki ender ægget oftest på den brede ende, men det kan også stå på den spidse ende med den brede opad, og så ligner det tippetoppen, der ender med massemidtpunktet så højt som muligt. Prøv selv med flere æg. I simulationen vælger du selv med starthældningen $\theta_0$.
Det rå æg: væsken halter efter
I et råt æg er kun skallen stiv. Hvide og blomme er en væske, der kun kobles til skallen gennem viskositeten. Regnes skallen som en tynd kugleskal med en tiendedel af massen og indholdet som en massiv kugle, er $I_{\text{skal}}/I_{\text{væske}}=\tfrac23m_{\text{skal}}r^2\big/\tfrac25m_{\text{væske}}r^2\approx0{,}19$.
Vrider man ægget i gang, får skallen vinkelhastigheden $\omega_0$, mens væsken står stille. Snart deler de impulsmomentet og ender med
$$\omega=\frac{I_{\text{skal}}}{I_{\text{skal}}+I_{\text{væske}}}\,\omega_0\approx0{,}16\,\omega_0 .$$Det rå æg snurrer kun med en sjettedel af farten, og 84 % af energien er gået til viskøs friktion i væsken. Det når aldrig de 8 omdrejninger i sekundet, og væsken ville i øvrigt ikke følge med som et stift legeme, hvis ægget begyndte at vippe.
Stopper man skallen med en finger, bremser man kun skallen. Væsken fortsætter, som Newtons første lov kræver, og når man slipper, giver den sit impulsmoment tilbage: ægget drejer igen med omkring $0{,}84\,\omega_{\text{væske}}$. Et kogt æg har ingen skjult rotation og bliver liggende. Det er den klassiske måde at skelne et kogt æg fra et råt uden at slå det i stykker.
Sammenfatning
Gyroskopet er konservativt. Tippetoppen er dissipativ, og én bevaret størrelse afgør, hvor energitabet fører hen. I inertinavigationen er gyroskopets bevarede impulsmoment selve referencen.
| Gyroskop | Tippetop | |
|---|---|---|
| Drivende faktor | Tyngdens moment | Glidende friktion |
| Bevaret | $E$, $L_3$, $L_z$ | $J=R(\alpha L_3-L_z)$ |
| Nøgleresultat | $\Omega=Mgl/(I_3\omega_3)$ | $\omega_1=\omega_0(1-\alpha)/(1+\alpha)$ |
| Hverdagsudgave | Cykelhjul på en snor | Hårdkogt æg, der rejser sig |
| Betingelse | $L_3^2\ge 4I_1Mgl\cos\theta$ | $\omega_0^2\ge MgR(1+\alpha)^2/I_3$ og $1-\alpha \lt I_1/I_3 \lt 1+\alpha$ |
Hele udledningen med figurer findes som rapport:
Litteratur
- H. Goldstein, C. Poole & J. Safko, Classical Mechanics, 3. udg., Addison-Wesley (2002), kap. 5.
- J. H. Jellett, A Treatise on the Theory of Friction, Dublin (1872).
- C. M. Braams, »On the influence of friction on the motion of a top«, Physica 18, 503 (1952).
- N. M. Hugenholtz, »On tops rising by friction«, Physica 18, 515 (1952).
- R. J. Cohen, »The tippe top revisited«, Am. J. Phys. 45, 12 (1977).
- S. Ebenfeld & F. Scheck, »A new analysis of the tippe top«, Ann. Phys. 243, 195 (1995).
- N. M. Bou-Rabee, J. E. Marsden & L. A. Romero, »Tippe top inversion as a dissipation-induced instability«, SIAM J. Appl. Dyn. Syst. 3, 352 (2004).
- H. K. Moffatt & Y. Shimomura, »Spinning eggs – a paradox resolved«, Nature 416, 385 (2002).
- K. Sasaki, »Spinning eggs – which end will rise?«, Am. J. Phys. 72, 775 (2004).
- M. Schuler, »Die Störung von Pendel- und Kreiselapparaten durch die Beschleunigung des Fahrzeuges«, Physikalische Zeitschrift 24, 344 (1923).
- G. Sagnac, »L'éther lumineux démontré par l'effet du vent relatif d'éther dans un interféromètre en rotation uniforme«, C. R. Acad. Sci. 157, 708 (1913).
- D. H. Titterton & J. L. Weston, Strapdown Inertial Navigation Technology, 2. udg., IET (2004).
- D. MacKenzie, Inventing Accuracy: A Historical Sociology of Nuclear Missile Guidance, MIT Press (1990).